Social Anthropology - Robots, AI & Society
Affichage des articles dont le libellé est Workshop. Afficher tous les articles

lundi 21 septembre 2026

Robots Care: Urban Metabolism and System Design


Robots Care: Urban Metabolism and System Design

Joffrey Becker

Metabolic Interventions: How Architects and Urban Planners Reshape Urban Life

Chaire Ville Métabolisme, PSL, Collège de France

16 sept. 2026

Paris

This paper explores the methodological challenges involved in extending questions of care, traditionally addressed in therapeutic and social robotics, to robotic and AI systems operating in urban environments. It starts from the premise that the city can be understood as an assemblage of technical objects, infrastructures and practices that supports the vital functions and agency of those who inhabit it. From this perspective, extending care beyond the human–robot relation requires first understanding how urban environments are actually experienced. This perspective shifts the way the Smart City is approached. Whereas performance-based approaches seek to make urban situations comparable through indicators, an approach centred on the milieu starts from situated experience and from the differentiation of bodies, practices and vulnerabilities. Durkheim’s distinction between mechanical and organic solidarity helps to formulate this shift as a move from a city understood through common and aggregated properties towards a city understood through the differentiation and interdependence of the experiences that constitute it. This distinction also calls for a shift in design practices themselves, particularly in relation to robotic systems. Rather than merely studying how an innovation is used once it has been produced, the aim is to investigate the situations in which the urban milieu constrains or supports life and agency, in order to identify appropriate forms of robotic intervention. From this perspective, the challenge is not to add care to urban robotics, but to determine, prior to design, where, for whom and under what conditions the urban milieu can support the situated experience of its inhabitants.

dimanche 1 février 2026

Dessine-moi un robot / 20 - 21 mars 2026


Dessine-moi un robot

Atelier transverse

Nancy, 20 & 21 mars 2026

Ouvert aux étudiant·es en master et doctorat en psychologie, ergonomie, art, design, sciences du langage, anthropologie, sociologie, sciences cognitives, informatique, robotique, arts du spectacle…

Les robots et les systèmes interactifs gagnent progressivement en autonomie et en présence. Les effets de leurs comportements sur les relations humaines, les processus sociaux et les dynamiques interactionnelles restent cependant des questions centrales, qui impliquent de multiplier les approches et les points de vue.

Au croisement des arts et du design, des sciences et techniques de l’ingénieur, et des sciences humaines et sociales, cet atelier de deux jours propose un espace de conception pluridisciplinaire autour des objets interactifs.

L’atelier a pour but d’articuler différentes façons de penser la forme, le comportement, l’usage et le sens de ces objets. Il vise à créer un espace d’exploration esthétique et sensible, de modélisation technique et algorithmique, de design des interactions et de situations sociales. Son objectif est d’imaginer des robots d’un nouveau genre : des objets à comportement (au sens donné par Samuel Bianchini et Emanuele Quinz) qui se définissent moins par leur fonction que par leur manière d’agir dans et d’interagir avec l’environnement, sans reproduire les formes humaines ou animales.

Accompagné par un collectif réunissant le groupe Psyphine, l’Université de Lorraine, l’Institut des Maladies Neurodégénératives de Bordeaux, l’ISIR (Sorbonne Université), la Chaire ARTSS (ENSEA-ETIS) et l’ENSAD de Nancy, cet atelier de création a pour objectif de faire se rencontrer des étudiants de différentes disciplines pour imaginer de drôles d’objets ; de concevoir leurs formes, leurs mouvements, leurs caractéristiques interactionnelles, leurs effecteurs et leurs capteurs, voire le type d’expériences auxquelles ils pourraient participer.

Les objets imaginés durant ces deux journées serviront de base à la construction d’un robot par les étudiant·e·s de Sorbonne Université, qui sera testé auprès de publics divers.

Candidatures avant le 1er mars : formulaire en ligne

Contact et informations : hackpsyphine-contact[at]univ-lorraine.fr

samedi 17 janvier 2026

Appel à Communication : Atelier Confiance, méfiance, défiance et Techniques / AFEA – 2026


Appel à Communication

Congrès AFEA – 2026

Atelier : Confiance, méfiance, défiance et Techniques


Organisateur.ices

Luisa Arango Cuervo (SAGE – Université de Strasbourg), Joffrey Becker (ENSEA-ETIS – CY Cergy Paris Université), Sophie Chevalier-Hart (Habiter le Monde – UPJV), Marie Durand (LinCS – Université de Strasbourg), Paul-Fabien Groud (EVS – Lyon 2), Axel Guioux (EVS – Lyon 2), Evelyne Lasserre (EVS – Lyon 1), Céline Rosselin-Bareille (Habiter le Monde – UPJV), Julien Wacquez (ENSEA-ETIS – CY Cergy Paris Université)

*

En matière de technique, confiance et méfiance pourraient se situer aux différentes extrémités d’un même continuum qui va respectivement de la technophilie à la technophobie. L’approche critique des techniques a été jusque-là surtout le fait de philosophies, de sociologies ou d’histoires des techniques tandis que l’anthropologie s’attachait surtout à développer ses outils méthodologiques, comme la chaîne opératoire, et à débattre des cadres conceptuels pertinents à leur analyse davantage que de la technique elle-même. Sans doute, la prise en charge des questions environnementales, décoloniales et féministes par une certaine anthropologie est-elle en train de rebattre les cartes. Aussi, la défiance à l’égard des techniques s’invite-t-elle au coeur des travaux qui mettent en évidence les effets délétères des activités extractives (voir une littérature anglosaxonne particulièrement prolifique depuis les années 2010) et des infrastructures industrielles (Tsing, Deger, Keleman Saxena, Zhou, 2025) ou l’illusion de la dématérialisation du numérique (Horts et Miller, 2012). Difficile donc, comme le rappelaient Jarrige, Le Courant, Paloque-Bergès (2018), à propos des infrastructures, d’extraire les techniques des enjeux politiques, sociaux mais aussi économiques, qui les sous-tendent.

Pour autant, nous nous intéresserons à la confiance, méfiance et défiance à l’échelle des êtres humains et des collectifs impliqués dans la production, l’entretien/maintenance, l’évaluation/suivi, de la confiance en les techniques ; autant d’activités qui participent à redéfinir les compétences et les expertises (voir les travaux de Goyon sur le Do It Yourself, 2016).

Lors de cet atelier, nous nous demanderons comment la technique permet-elle de travailler le trio confiance-méfiance-défiance et dans quelle mesure le traitement des techniques en termes de confiance, de méfiance et de défiance vient-il réinterroger l’anthropologie aux niveaux méthodologique, analytique et épistémologique ? Enfin, cette thématique pourra également être réfléchie au prisme des sollicitations du monde public et privé (financement de la recherche) de l’innovation technique : comment l’anthropologie se positionne-t-elle dans le concert des financements, pour dire et faire quoi ?

Avant de proposer des pistes que pourront suivre les propositions, nous nous permettons de mentionner quelques réflexions d’ordre général sur la confiance, la méfiance et la défiance dont certaines ont déjà été travaillées par des collègues.

La publication d’Allard, Carey et Renault (2016) consacrée à la méfiance nous invite – bien que les techniques n’ait pas trouvé place dans la livraison ─ à ne pas réduire son approche aux seules fonctions qu’elle serait socialement susceptible de remplir, comme cela a été largement privilégié pour la confiance ; à prendre garde de ne pas considérer la méfiance comme une absence ou un défaut de confiance et la confiance comme étant une simple opération de calcul (Lagerspetz, 1998 ; Quéré, 2024) ; à ne pas les affubler systématiquement de valeurs négatives pour la première et positives pour la seconde ; toutes deux, ainsi que la défiance, ne sont pas uniquement des réactions, mais génèrent aussi « des émotions et des stratégies, des sentiments et des actions ». Ce faisant, ce parti pris encourage à investiguer l’échelle microsociale, mais pas exclusivement la dimension cognitive, des confiance, méfiance et défiance. Nous proposerons ici de montrer comment ces dernières sont bien matérialisées dans des objets, dispositifs, infrastructures, techniques et ne sont pas simplement une disposition à leur acceptation.

Il sera également intéressant de voir en quoi la technique est elle-même productrice de confiance et de méfiance ; il s’agira alors de ne pas positionner ces dernières exclusivement comme critères explicatifs des faits techniques et des usages, mais d’en saisir aussi l’émergence à partir des techniques.

Nous invitons les propositions à s’illustrer dans des ethnographies particulières sans pour autant fermer la porte aux propositions pluridisciplinaires. Celles-ci pourront s’inscrire dans différents questionnements qui ne sont pas exclusifs les uns des autres :

(1) Les interactions entre corps - matériaux - techniques et environnements. A l’échelle des corps, la confiance participe à l’aisance avec laquelle les corps outillés agissent quotidiennement. Aussi, pannes, perturbations et autres dysfonctionnements sont-ils vécus comme des moments de remise en cause de la confiance en la technique (Guioux et Lasserre, 2026) et constituent-ils des situations heuristiques passionnantes pour penser les confiance-méfiance-défiance (par exemple, dans les interactions humains-robots, Wacquez, Zibetti, Becker et al., 2025). Dans les environnements qui nécessitent une vigilance importante, la confiance a fort à voir avec le contrôle comme l’a montré Moricot (1999, 2019) : reprendre confiance, c’est alors reprendre la main sur le dispositif technique. Comment les environnements jouent-ils spécifiquement sur la place de la confiance et de la méfiance à l’égard de ces dispositifs ? Comment la sensorialité intervient-elle dans leur évaluation (Moricot et Rosselin-Bareille, 2021) ? Comment « sentir ou ne pas sentir » le collègue de travail, la situation, la technique deviennent-ils déterminants (Rosselin-Bareille, 2023) pour ajuster ce qui, pour la réussite de l’action, ne saurait être ni excès de confiance, ni surplus de méfiance ? Quel est le rôle des matériaux dans la confiance ? Quelles places pour l’erreur humaine ou mécanique (Chibois, 2021) ? Quelle possible délégation de confiance ? En quoi / en qui avons-nous le plus confiance ?

(2) Les liens entre visibilisation / invisibilisation et confiance, méfiance ou défiance. De nombreuses infrastructures sociotechniques fonctionnent précisément par leur invisibilité ordinaire (Star, 1999), qu’il s’agisse de réseaux réticulaires complexes (Chevalier et Faeber, à paraître), de lignes de code intégrées à des robots, de cartes perforées des métiers à tisser (Carraro, 2019) ou encore de l’accumulation de couches électroniques et logicielles qui « parasitent aujourd’hui le moindre appareil » (Crawford, 2009/2016). Ces dispositifs rendent difficile, voire impossible, la reconstitution de la traçabilité des chaînes techniques et des acteurs impliqués, comme le montrent les travaux récents sur l’« écologie du smartphone » (Allard, Monin et Nova, 2022). Dans ce contexte, voir ou ne pas voir n’implique pas mécaniquement plus ou moins de confiance : la confiance peut reposer aussi bien sur l’opacité routinisée que sur des formes partielles de dévoilement. Les injonctions contemporaines à la transparence ou à l’explicabilité (par exemple, dans le domaine des technologies numériques et robotiques) posent ainsi question : visent-elles réellement à produire de la confiance, ou constituent-elles des dispositifs symboliques de légitimation face à une opacité structurelle des systèmes techniques (Fazi, 2021) ?

(3) Les temporalités. Il est indispensable de penser les techniques dans leur rapport au temps, la confiance se construisant à travers des projections, des promesses, des mises à l’épreuve. Le temps structure croyances et pratiques, qu’il prenne la forme de la promesse d’un futur bonifié par le progrès technique ou qu’il rassure par sa stabilité ou l’illusion de sa permanence. Evolutionnisme social stratifié par la technique, croyance, voire idéologie, du progrès, promesses, a-temporalité du solutionnisme technologique, ne doivent pas nous empêcher de nous interroger aussi sur l’ici et maintenant des techniques du quotidien. Comment penser la confiance dans la technique à travers les activités de création, de maintenance, de réparation, de préservation, de conservation ? Comment, enfin, tenir ensemble les différentes échelles temporelles du pérenne, de la stabilité, du durable, voire du trop durable (« déchets techniques », urbex, etc.) et celle de l’obsolescence programmée (Guien, 2019) ?

Les propositions (un titre, un résumé de 1500 signes; environ 5 références bibliographiques, précisant nom, courriel et rattachement institutionnel) seront envoyées avant le 24 janvier à : evelyne.lasserre@univ-lyon1.fr Et pf.groud@univ-lyon2.fr


Références bibliographiques

Allard O., Carey M. et R. Renault (dir.), 2016, « Méfiance », Tracés, 31, https://journals.openedition.org/lectures/22458.

Allard L., Monin A. et N. Nova (dir.), 2022, Écologies du Smartphone, Carignan-de-Bordeaux, Le Bord de l’eau.

Chevalier S. et A. Faeber (dir.), à paraître, « Les promesses des infrastructures urbaines. Regards ethnographiques », ethnographiques.org.

Carraro F., 2019, « Dans la peau d’un fil, savoir tisserand et écriture dans les programmes, informatiques de simulation 3D du tissage aux tablettes », Techniques & Culture, 71, https://doi.org/10.4000/tc.11240

Chibois J., 2021, « Le vote électronique à l’Assemblée », Techniques & Culture [En ligne], Suppléments aux numéros, mis en ligne le 04 janvier 2021, consulté le 28 novembre 2025. URL : http://journals.openedition.org/tc/13224.

Crawford M. B., 2009/2016, Eloge du carburateur. Essai sur le sens et la valeur du travail, Paris, La Découverte.

Fazi, M. B., 2021, « Beyond human: Deep learning, explainability and representation », Theory, Culture & Society, 38(7-8), pp. 55-77.

Goyon M., 2016, « L’obsolescence déprogrammée : prendre le parti des choses pour prendre le parti des hommes », Techniques & Culture [En ligne], Suppléments aux numéros, mis en ligne le 31 octobre 2016, consulté le 28 novembre 2025. URL : http://journals.openedition.org/tc/7983.

Groud P. F., Guïoux A. et E. Lasserre, 2026 (à paraitre), « Usages technologiques partagés : Vers une humilité exo-ortho-prothétique », chapitre de l’ouvrage dirigé par Nathalie Nevejans, Regards croisés en SHS sur les exosquelettes. Usages, enjeux et perspectives, Université d’Artois.

Guien J., 2019, Obsolescences : philosophie des techniques et histoire économique à l’épreuve de la réduction de la durée de vie des objets, ss la dir. de B. Bensaude-Vincent, Thèse de Doctorat Université Panthéon-Sorbonne - Paris I.

Guïoux A. et E. Lasserre, 2026, « HAL peut-il danser seul ? Exosquelette, corps et interface étendue », Corps, 23(1).

Horst H. et Miller D., 2012, « Normativity and materiality: a view from digital anthropology », Media International Australia, 145, pp. 103-111.

Jarrige F., Le Courant S. et C. Paloque-Bergès, 2018, « Infrastructures, techniques et politiques », Tracés, 35, pp. 7-26.

Lagerspetz O., 1998, Trust: The tacit demand, Dordrecht, Springer.

Leigh Star S., 1999/2018, « L’ethnographie des infrastructures », Tracés [En ligne], 35, mis en ligne le 14 novembre 2018, consulté le 30 mars 2024. URL : http://journals.openedition.org/traces/8455.

Luhmann N., 1968/2006, La confiance : un mécanisme de réduction de la complexité sociale, Paris, Economica.

Moricot, 1999, Des avions et des hommes. Socio-anthropologie des pilotes de lignes face à l’automatisation des avions, Villeneuve d’Ascq, Presses universitaires du Septentrion.

Moricot C., 2019, « Quand la reprise en main n’est plus possible », Techniques & Culture, 72, pp. 164-179.

Moricot C. et C. Rosselin-Bareille, 2021, « Quand des hommes respirent sous l’eau et volent dans l’air », Techniques & Culture, 75, pp. 136-149.

Quéré L., 2024, Avoir confiance, Paris, PUF.

Rosselin-Bareille C., 2023, « Faire chantier sous-marin », in G. Rot (éd.), Travailler aux chantiers, Paris, Hermann, pp. 204-223.

Wacquez J., E. Zibetti E., J. Becker, L. Aloe, F. Amadio, S. Anzalone, L. Cañamero, S. Ivaldi, 2025, « What Can Robots Teach Us About Trust and Reliance? An interdisciplinary dialogue between Social Sciences and Social Robotics », 18th International Workshop on Human-Friendly Robotics 2025, Università degli Studi di Napoli Federico II, Capri Island, Italy.

mardi 12 avril 2022

c:o/re Workshop: Interdisciplinary Research in Robotics and AI

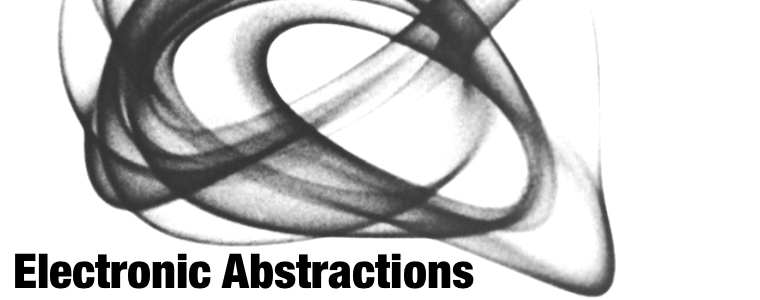
Disabled Chair, 2014 - 2019, prototype #3, Samuel Bianchini with the collaboration of Didier Bouchon
"Invisible Man" Exhibition, curating by Murray Horne, Wood Street Galleries, Pittsburgh, April 2019. Photo: © Samuel Bianchini - ADAGP
An artwork developed and prototyped as part of the research project “Behavioral Objects” of the Reflective Interaction Group of EnsadLab 
(laboratory of The École nationale supérieure des Arts Décoratifs - PSL University).


 Joffrey Becker and Käte Hamburger Kolleg Aachen: Cultures of Research (c:o/re) 
RWTH Aachen University

c:o/re Workshop: Interdisciplinary Research in Robotics and AI
One-day workshop April 20 2022

To take part online, please register with
events[at]khk.rwth-aachen.de

This workshop addresses interaction design by focusing on the notion of Behavioral Objects. Based on robotics and artificial intelligence, these non-anthropomorphic, non-zoomorphic objects are endowed with capacities for expressive movement, action and reactions and are also able to elicit observers’ behavioral interpretations (intentional and emotional attributions). They are therefore of interest to many fields of research like social sciences, humanities, robotics, computer sciences, art and design. The workshop will address the interdisciplinary framework opened by Behavioral Objects and the experimental perspective that brings together and combines these disciplines.

Program:

12:00-02:00pm 
The Apprentices: Objects with Interacting Behaviours

Samuel Bianchini 
(Reflective Interaction Research Group/EndsadLab, 
École nationale supérieure des Arts Décoratifs, PSL University), 

Elena Tosi Brandi 
(Xdlab/Art Directions Nods, Orange)
 
Hugo Scurto 
(Inserm-Sorbonne Université and ISIR, CNRS Sorbonne-Université 
and Reflective Interaction Research Group)

The Appprentices is a design research project led by multidisciplinary teams from Orange Innovation and EnsadLab (the laboratory of the École des Arts Décoratifs, Paris). Following an experimental approach that combines human sciences (notably anthropology and cognitive sciences), robotics and computer sciences (machine learning) with digital creation and innovation, this project explores new relational modalities between humans and our robotic environments enhanced by artificial intelligence techniques. If our everyday objects might be empowered with abilities of movement and learning, action and reaction, and a behavioral dimension, how can we design new relationships with these robotic artefacts but also between them? 

This lunch talk will describe The Appprentices, an instrumental “dispositif” to experiment with such “behavioral objects”, focusing on an original dimension that allows movement and sound to be strongly paired: vibration, vibratory space as a system of communication and interaction. Specifically, the talk will detail the participatory design process that enabled practitioners and researchers from diverse disciplines to collaborate in the prototyping of the dispositif, in an attempt to entangle technical components of these robotic objects with concepts of agency, animacy, learning, and vibration.

05:00 – 07:00pm
Behavioral Objects, Agonistic Objects 
How and why to design art robotic objects fighting against and for their being conditions?

Samuel Bianchini 
(Reflective Interaction Research Group/EndsadLab, 
École nationale supérieure des Arts décoratifs, PSL University)

Created in an artistic context that also belongs to the wider field of robotics, “behavioral objects” are defined by their capacity to express a “personality” thanks to the quality of their movements and their actions and reactions, which are, in this case, regarded as “behaviors.” Non-figurative, these art objects have no need of being useful - their activity does not have a specific function or usage - and they have built-in energy sources that are, generally, not visible, making it impossible to attribute to a third party the energy directly required to make them move, the physical cause of their activity. 

If their expressive capacities can be provided through the ability to move and interact dynamically with the environment, what kind of interaction could we design to stimulate the attribution of behaviors and even personality? How to build an emotional and reflective relation with this robotics object through an aesthetic dimension in operation? 

Based on the presentation of several art projects developed in the framework of our Behavioral Objects research and creation project, we propose to consider the design of this objects through an agonistic approach. Even in operation, these objects are still in construction: in a kind of new homeostatic perspective, they are always seeking for their balance. They need to fight for that, against and for their being conditions. Exhibited such objects it is to exhibit this fight. It requires now to configure relations of forces, internal as with the environment. This new kind of settings as to consider aesthetic, symbolic and technical dimensions gathered in real-time operation. It raises the possibility of an agonistic design, a way to set conditions for a sensitive and reflective experience for objects and humans.

mardi 1 février 2022

Workshop - Explainable AI and explanations in AI

Organized by Markus Pantsar & Frederik Stjernfelt
February 2nd, 2022
RWTH Aachen University, Theaterplatz 14, room 303 and online

One important challenge in machine learning is the “black box” problem, in which an artificial intelligence reaches a result without any humans being able to explain why. This problem is typically present in deep artificial neural networks, in which the hidden layers are impenetrable. To tackle this problem, researchers have introduced the no- tion of explainable AI (XAI), artificial intelligence the results of which can be understood by humans. The XAI position is usually characterised in terms of three properties: transparency, interpretability, and explainability. While the first two have standard def- initions, explainability is not understood in a uniform manner. What does explainability mean? What kind of AI is explainable? Can there be properly explainable machine learning systems? In this workshop, we discuss a variety of approaches to these topics in connection to fundamental questions in artificial intelligence. What are explanations in AI? What do AI systems explain and how? How does AI explanation relate to the topics of human understanding and intelligence?

Confirmed speakers are: Jobst Landgrebe (Cognotekt Köln), Markus Pantsar (University of Helsinki, c:o/re), Frederik Stjernfelt (Aalborg University Copenhagen, c:o/re), Gabriele Gramelsberger (c:o/re Aachen), Ana L. C. Bazzan (Universidade Federal do Rio Grande do Sul, c:o/re Aachen), Joffrey Becker (Laboratoire d‘Anthropologie Sociale, c:o/re Aachen), Daniel Wenz (CSS Lab RWTH Aachen), and Andreas Kaminski (High Performance Computing Center Stuttgart).

Information and Program: https://khk.rwth-aachen.de/2022/01/27/2281/explainable-ai-explanations-in-ai/

mercredi 21 avril 2021

3e Grand rendez-vous annuel de la vie robomobile

3e Grand rendez-vous annuel de la vie robomobile 

Third annual grand Rendezvous of the robomobile life future workshop

19-20 mai 2021

*

Cette décennie 2021-2030 pourrait voir le déploiement des premiers services de transport par des véhicules automatisés. Ce démarrage sera progressif, ciblé, encadré. Il sera porté par des cas d'usages concrets répondant à des besoins de mobilité peu ou insuffisamment couverts par l'offre existante.

Ces premières étapes de mise en service en conditions réelles de l'automatisation des transports seront déterminantes. Dans quelle mesure une ville peut-elle choisir le modèle robomobile qui lui va le mieux ? Ce troisième Grand rendez-vous annuel de l'Atelier prospectif aborde la question de la marge de manoeuvre et de l'influence des villes et des territoires sur l'émergence et les évolutions futures de la vie robomobile. Comment les acteurs d'un territoire peuvent-ils mettre en débat les différents modèles sociotechniques associés à l'automatisation ? Quelles sont les conditions à réunir pour fixer les règles du jeu ?

*

This decade 2021-2030 could see the deployment of the first transport services provided by automated vehicles. This implementation will be gradual, targeted and regulated. It will be driven by genuine use cases that meet mobility needs that are poorly or insufficiently covered by the existing offer. 

These first stages of putting transport automation into service in real conditions will be decisive. To what extent can a city choose the robomobile model that suits it best? This third annual Grand Rendezvous of the Atelier prospectif examines the question of the room for manoeuvre and the influence of cities and territories on the emergence and future evolution of robomobile life. How can the actors of a territory debate the different socio-technical models associated with automation? What are the conditions to set the rules of the game? Express your interest and receive the detailed programme and updates. Please forward this message to your contacts in the territories who might be interested.

*

Inscriptions : https://hopin.com/events/3e-grand-rendez-vous-annuel-de-la-vie-robomobile